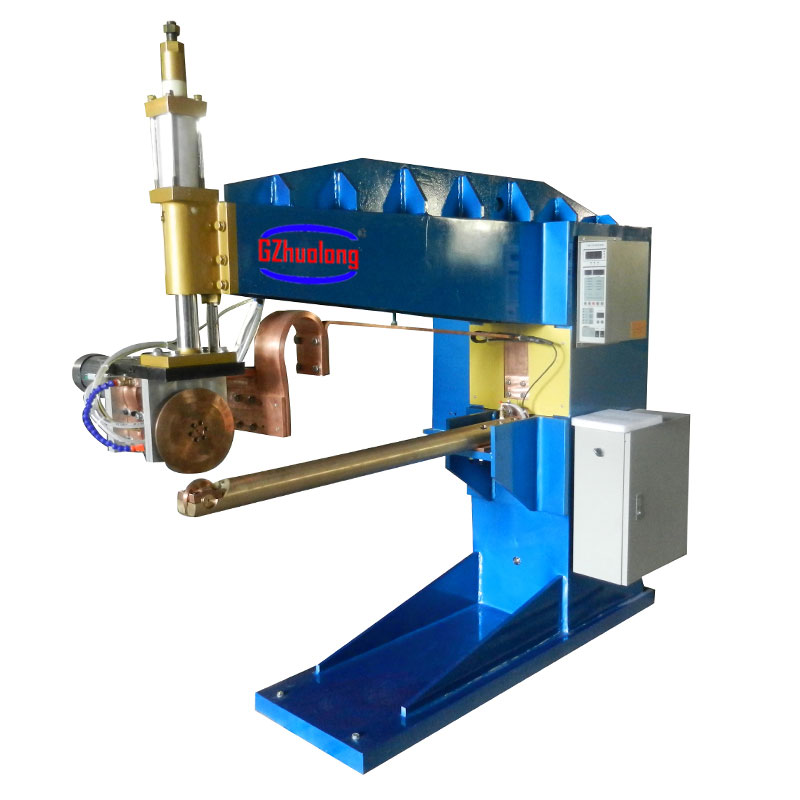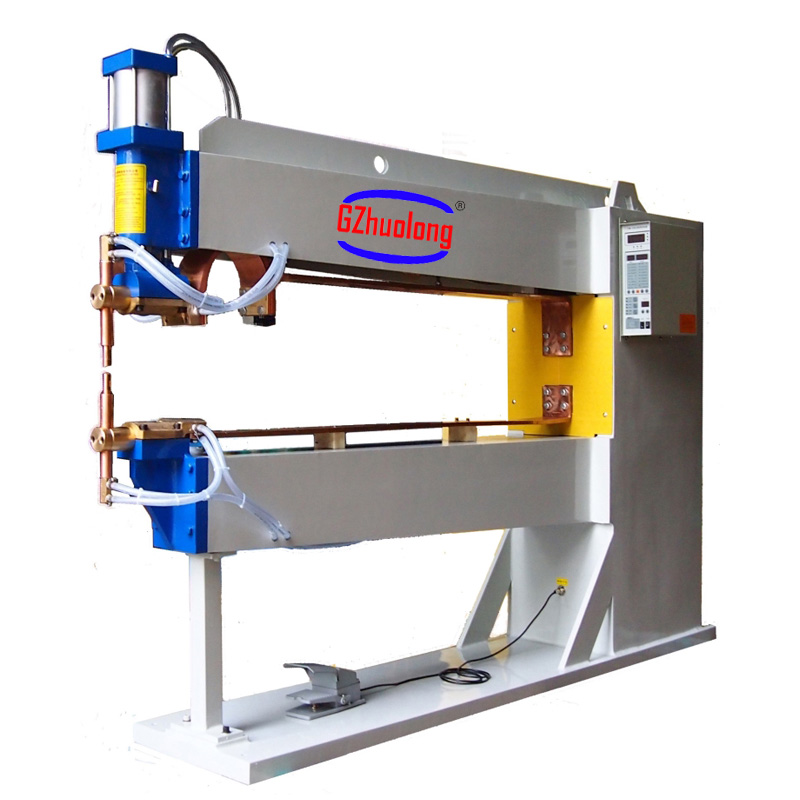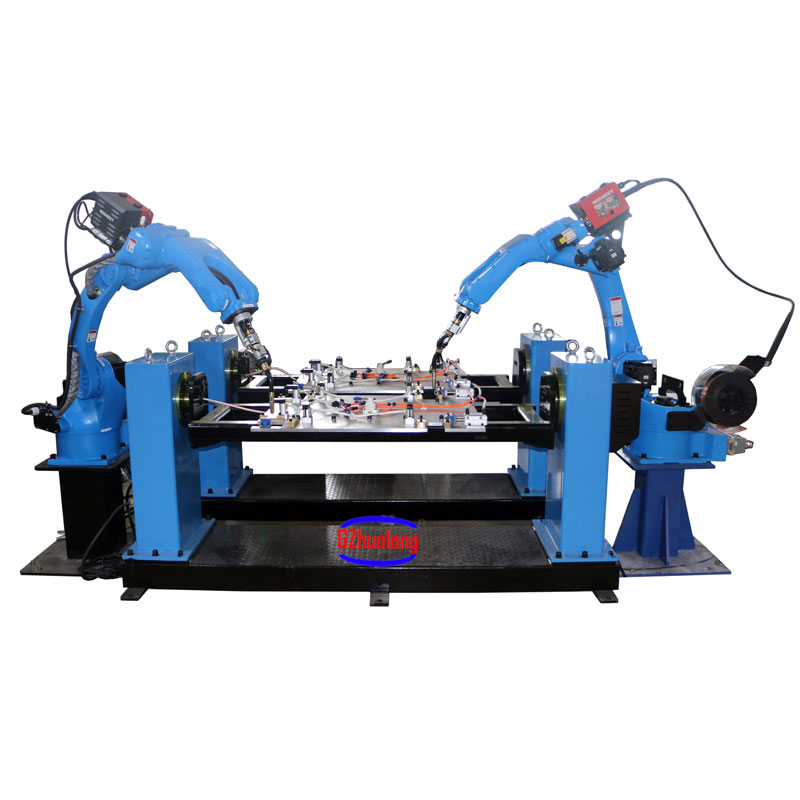
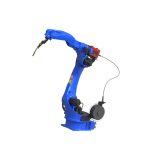
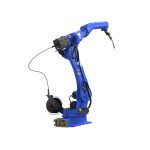

I robot di saldatura sono composti principalmente da due parti: robot e apparecchiature di saldatura.
ContattaciI robot di saldatura sono composti principalmente da due parti: robot e apparecchiature di saldatura. Il robot è composto da un corpo robot e da un armadio di controllo (hardware e software). Le apparecchiature di saldatura, come la saldatura ad arco e a punti, sono costituite da una fonte di alimentazione per saldatura (incluso il sistema di controllo), un trainafilo (saldatura ad arco), una torcia di saldatura (pinze) e altre parti.
I robot per saldatura ad arco utilizzano principalmente metodi di saldatura con protezione a gas (MAG, MIG, TIG) e per la saldatura ad arco è possibile installare sul robot tiristori convenzionali, inverter, alimentatori a impulsi o non a impulsi con forma d'onda regolabile.
Il trainafilo può essere montato sopra o all'esterno del braccio del robot. Il tubo flessibile tra la torcia di saldatura e il trainafilo è accorciato, il che aiuta a mantenere la stabilità del trainafilo.
I robot di saldatura sono fondamentalmente robot di giunzione di giunzioni, la maggior parte dei quali ha 6 assi.
Con lo sviluppo della tecnologia elettronica, informatica, CNC e robotica, i robot di saldatura automatica, da quando hanno iniziato ad essere utilizzati nella produzione negli anni '60, la loro tecnologia è diventata sempre più avanzata, principalmente grazie ai seguenti vantaggi:
1. Stabilizzare e migliorare la qualità della saldatura e riflettere la qualità della saldatura sotto forma di valori.
2.Aumento della produttività del lavoro.
3.Aumentare l'intensità lavorativa dei lavoratori e consentire loro di lavorare in condizioni pericolose.
4. Riduce i requisiti per la tecnologia di lavoro dei dipendenti.
5. Il ciclo di preparazione per la modifica e la sostituzione del prodotto, nonché il corrispondente investimento in attrezzature, è stato abbreviato.
Pertanto, è ampiamente utilizzato in tutti i ceti sociali.
Parametri principali:
| Robot multigiunto verticale | |||||||
| modello | RH14-10-W | RH-18-20-W | RH-20-10-W | ||||
| Tensione in ingresso | Trifase 380V 50/60HZ | Trifase 380V 50/60HZ | Trifase 380V 50/60HZ | ||||
| Potenza | 3KVA | 5KVA | 5KVA | ||||
| Libertà di movimento | 6 | 6 | 6 | ||||
| Carico massimo | 10 kg | 20kg | 10 kg | ||||
| Autonomia e velocità massima | J/JT | Gamma di movimento | velocità massima | Gamma di movimento | velocità massima | Gamma di movimento | velocità massima |
| 1 | ±167° | 169°/s | ±167° | 169°/s | ±167° | 169°/s | |
| sospensione±30° | sospensione±30° | sospensione±30° | |||||
| 2 | 0°-175° | 169°/s | 0°-175° | 169°/s | 0°-175° | 169°/s | |
| 3 | +80°--150° | 169°/s | +80°--150° | 169°/s | +80°--150° | 169°/s | |
| 4 | ±190° | 280°/s | ±190° | 280°/s | ±190° | 280°/s | |
| 5 | -105°--130° | 240°/s | -105°--130° | 240°/s | -105°--130° | 240°/s | |
| 6 | ±210° | 520°/s | ±210° | 483°/s | ±210° | 483°/s | |
| Carico consentito sul polso | J/JT | momento di forza | momento di inerzia | momento di forza | momento di inerzia | momento di forza | momento di inerzia |
| 4 | 10,0 Nm | 0,25 kg㎡ | 48,0 Nm | 1,8 kg㎡ | 10,0 Nm | 0,25 kg㎡ | |
| 5 | 10,0 Nm | 0,25 kg㎡ | 48,0 Nm | 1,8 kg㎡ | 10,0 Nm | 0,25 kg㎡ | |
| 6 | 3 Nm | 0,05 kg㎡ | 28 Nm | 0,8 kg㎡ | 3 Nm | 0,05 kg㎡ | |
| peso | 170 kg | 285 kg | 290 kg | ||||
| Precisione di riposizionamento | ±0,08 mm | ||||||
| Livello di rumore | <70dB(A) | ||||||